積分回路で作るアナログ・コンピュータ
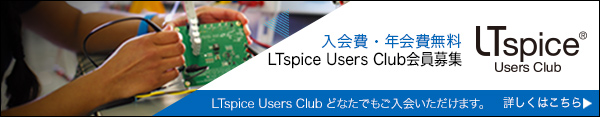
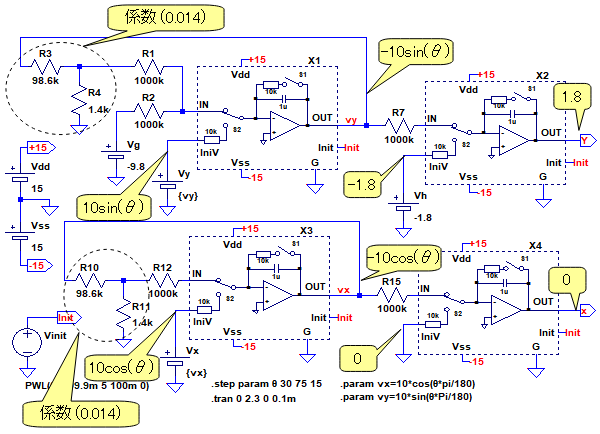
図1は,積分回路を使用した,アナログ・コンピュータを模擬した回路(1)です.X1~X4は,OPアンプで構成した積分回路に,初期値設定用のアナログ・スイッチを追加した回路ユニットとなっています.
このアナログ・コンピュータは,砲丸を投げたときの軌跡を解析するように配線されています.Y端子の電圧が砲丸の高さを表し,X端子の電圧が投げた位置からの距離を表しています.
式(a)~(d)は,X1~X4それぞれの積分回路の動作を表しています.積分回路の動作を表す数式として誤っているのは,式(a)~(d)のどれでしょうか.
積分回路の動作を表す数式として誤っているのはどれ?
| 式(a) | 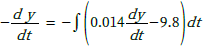 |
| 式(b) | 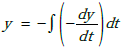 |
| 式(c) | 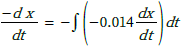 |
| 式(d) | 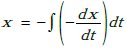 |
アナログ・コンピュータは,アナログ電圧を数値とみなし,積分回路と係数回路,加算回路を組み合わせて微分方程式を解きます.X1~X4内の積分回路の出力が,どのような数式で表されるかを考えれば,答えは簡単に分かります.
| 式(a) | |
式(a)~(d)は,X1~X4それぞれの積分回路の動作を表しています.
X1の積分回路は,「-(dy/dt)」に係数(0.014)を掛けたものと,「-9.8」を入力とし,反転積分した「-(dy/dt)」を出力します.式(a)は積分記号内の「dy/dt」の符号がプラスになっているため誤りです.
X2の積分回路は,「-(dy/dt)」を入力とし,反転積分した「y」を出力します.これは式(b)の動作と一致するため,式(b)は正しい式です.
X3の積分回路は,「-(dx/dt)」に係数(0.014)を掛けたものを入力とし,反転積分した「-(dx/dt)」を出力します.これを数式にすると,式(c)と同じなので,式(c)は正しい式です.
X4の積分回路は,「-(dx/dt)」を入力とし,反転積分した「x」を出力します.これは式(d)の動作と一致するため、式(d)は正しい式です.
このように,式(a)~(d)の中で誤っているのは「式(a)」となります.
●アナログ・コンピュータとは
アナログ・コンピュータは,微分方程式の問題を簡単,高速に解くために,1950年代に開発されたものです.「0と1」の組み合わせで演算するデジタル・コンピュータとは異なり,アナログ電圧を数値とみなして演算を行います.
そのアナログ・コンピュータは,積分器,係数器,加算器で構成されています.これらを構成するために必要になったのが,高入力インピーダンスで高ゲインの増幅回路です.その増幅回路は演算増幅器という名前で呼ばれ,現在のOPアンプの基となっています.
解きたい問題に合わせて,積分器と係数器,加算器の配線を変更する必要があります.この配線の変更がプログラムに相当します.
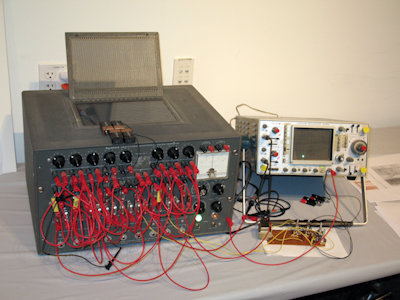
実際のアナログ・コンピュータでは,写真1のように,多数用意されたジャックに,コードのついたプラグを差し込んで配線を変更し,ポテンショ・メータで係数を設定することで,プログラムを行っていました.そして,結果の表示には,XYペン・プロッタやオシロスコープが使われていました.
●アナログ・コンピュータを構成する加算積分器
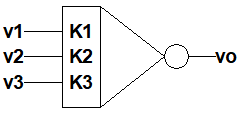
図2は,アナログ・コンピュータの最も重要な構成要素である,加算積分器の記号です.
出力は,それぞれの入力を積分したものに係数を掛け,加算したもの.
加算積分器の出力は,それぞれの入力を積分したものに係数を掛け,加算したもので,式1で表されます.
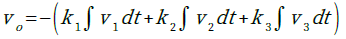 ・・・・・・・・・・・・・・・・・・(1)
実際の回路では加算積分器は,反転増幅回路で構成するため,出力の符号は反転したものになります.そのため,図2の記号は,出力の符号が反転することを示すために,出力に丸印をつけています.ただし,一般的なアナログ・コンピュータの資料では,丸印をつけない記号が多く使われています.
●反転増幅回路で加算積分器を構成
図3は,図2の加算積分器をOPアンプで構成したもので,コンデンサで帰還をかけた反転増幅回路となっています.
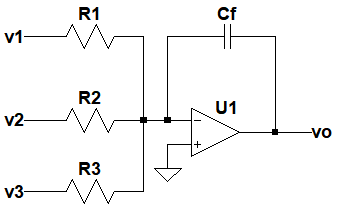
コンデンサで帰還をかけた反転増幅回路となっている.
この回路の出力電圧は,式2で表されます.
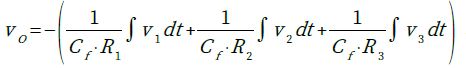 ・・・・・・・・・・(2)
図2の係数(K1~K3)は,「K1=1/(Cf*R1),K2=1/(Cf*R2),K3=1/(Cf*R3)」になります.
●加算積分器に初期値を設定する
アナログ・コンピュータでの計算の内容によっては,積分器の出力の初期値を,特定の値に設定する必要があります.
図4は,図3の回路に,初期値を設定するためのリレー・スイッチを追加した回路です.
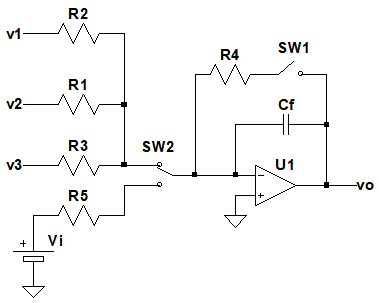
初期化のときだけリレー(SW1,SW2)をコントロールし,R4,R5を接続する.
初期化のときだけリレー(SW1,SW2)をONさせ,R4,R5を積分回路に接続します.ここで「R4=R5=R」とすると,出力電圧はR・Cfの時定数で変化し,最終的には「-Vi」で安定します.その後,リレーをOFFさせると通常の積分器として働きます.
●積分器で微分方程式を解く
アナログ・コンピュータで微分方程式を解くときに使用するのは,微分器ではなく積分器です.理想的な微分器を実現しようとすると,広い帯域やダイナミックレンジの増幅回路が必要になり,実現するのが困難なためです.では,積分器を使用して微分方程式を解くにはどのようにすればよいか,式3の微分方程式を例に考えてみます.
 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(3)
まず式3を式4のように変形します.
 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(4)
次に式4の両辺を積分すると式5が得られます.
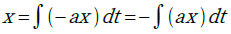 ・・・・・・・・・・・・・・・・・・・・・・・・・・・(5)
式3は,左辺が求めたい変数「x」になっていますが,右辺にも変数「x」が存在します.このような方程式は,積分器に帰還を掛けることで求めることができます.
式3を図2の積分器の記号を使用してブロック図にしたものが図5になります.
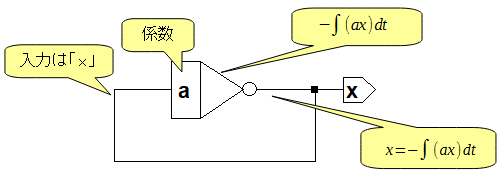
「dx/dt+ax=0」という微分方程式を解くためのブロック図.
積分器の入力は「x」です.そして,積分器の出力は「ax」を積分し,反転したものになります.
図5では,入力と出力が接続されているため,積分器の入力と出力が等しくなり,式3が成立することになります.
●砲丸投げの軌跡をアナログ・コンピュータで解析
アナログ・コンピュータの代表的な用途の1つが「大砲の砲弾の軌跡を解析する」というものだったようです.ここでは,図6のような,砲丸投げの選手が投げた砲丸の軌跡を解析してみます.
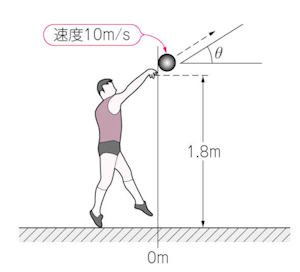
高さ1.8mから速度v,角度θで投げたときの軌跡を解析する.
前提条件としては,砲丸の重さは7.26kgで,速度に比例した空気抵抗を受けるものとし,空気抵抗の係数(kt)は0.1[kg/s]とします.また,砲丸が手から離れたときの高さは1.8mとし,投げたときの速度はv=10[m/s]とします.そして,投げる角度θを30°,45°,60°,75°の4通りに変化させて,軌跡を解析します.
●砲丸投げの微分方程式
まず,前提条件をもとに,微分方程式を立てます.求める必要がある変数は,垂直方向の高さ(y)と,横方向の距離(x)です.砲丸の質量をm[kg],y方向の加速度を「ay」,x方向の加速度を「ax」,重力加速度を「g=9.8[m/s2]」とし,砲丸のy方向の速度を「vy[m/s]」,x方向の速度を「vx[m/s]」とします.
y方向に加わる力は重力による力と空気抵抗で,yの上方向を正とすると,式6が成立します.
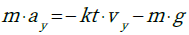 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(6)
加速度ayがd2y/dt2で表され,速度vyがdy/dtで表されるため,式6は,式7のように変形できます.
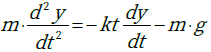 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・(7)
式7の両辺をmで割ると,式8が得られます.
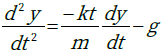 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(8)
x方向に加わる力は空気抵抗だけなので,x方向の加速度をaxとすると,式9が成立します.
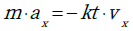 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(9)
加速度axがd2x/dt2で表され,速度vxがdx/dtとなるので,式9は,式10のように変形できます.
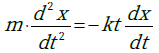 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(10)
式10の両辺をmで割ると,式11が得られます.
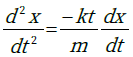 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(11)
式8に,空気抵抗や重量および重力加速度の値を代入すると,式12が得られます.
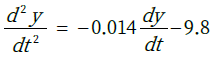 ・・・・・・・・・・・・・・・・・・・・・・・・・・・(12)
同様に,式11に値を代入すると,式13が得られます.
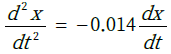 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(13)
式12および式13が,今回アナログ・コンピュータを使用して解く,微分方程式になります.
●砲丸投げのy軸の微分方程式を解く
式3と同様の手法で,式12の微分方程式を解いていきます.式12の両辺を積分し,符号を反転すると,式14が得られます.
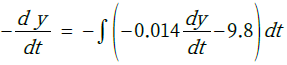 ・・・・・・・・・・・・・・・・・・・・・・(14)
-dy/dtを反転積分することで,式15のようにyが得られます.
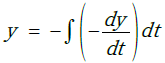 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(15)
式14および式15をブロック図にまとめたものが,図7になります.
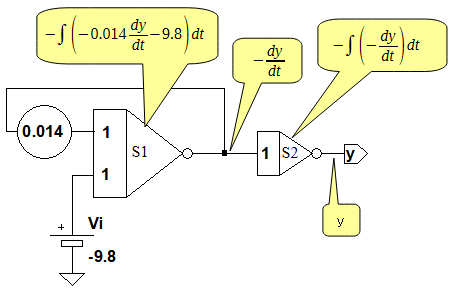
積分器(S1)で式14を解き,積分器(S2)で式15を解いています.積分器の入力の前にある,まる印のブロックは,ポテンショメータを表しています.ポテンショメータは,摺動子の位置を変えることで,入力電圧を任意の値に分圧することができるものです.
図7で砲丸の軌跡を計算するためには,積分器の出力の初期値を設定する必要があります.S1の初期値は,y方向の速度を符号を反転して設定します.砲丸を投げた瞬間(時間t=0)のy方向の速度v0yは式16で計算できます.
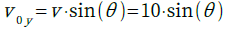 ・・・・・・・・・・・・・・・・・・・・・・・・(16)
S2の初期値は,砲丸を投げたときの高さの1.8mを設定します.
●砲丸投げのx軸の微分方程式を解く
次に,式13の微分方程式を解いていきます.式13の両辺を積分し,符号を反転すると,式17が得られます.
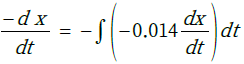 ・・・・・・・・・・・・・・・・・・・・・・・・・(17)
-dx/dtを反転積分すると,式18のようにxが得られます.
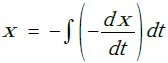 ・・・・・・・・・・・・・・・・・・・・・・・・・・・・・・(18)
式17および式18をブロック図にまとめると,図8になります.
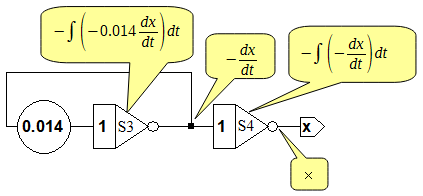
積分器(S3)で式17を解き,積分器(S4)で式18を解いていますが,これらの積分器も初期値を設定する必要があります.
S3の初期値はx方向の速度を,符号を反転して設定します.砲丸を投げた瞬間(時間t=0)のx方向の速度v0xは式19で計算できます.
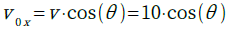 ・・・・・・・・・・・・・・・・・・・・・・・・(19)
S4の初期値は,砲丸を投げたときのx軸の値なので0を設定します.
●初期値設定機能付きの積分回路ユニット
図9は,OPアンプ(LT1013)(2)とアナログ・スイッチ(ADG5419)(3)で構成した,初期値設定機能付きの積分回路ユニットです.
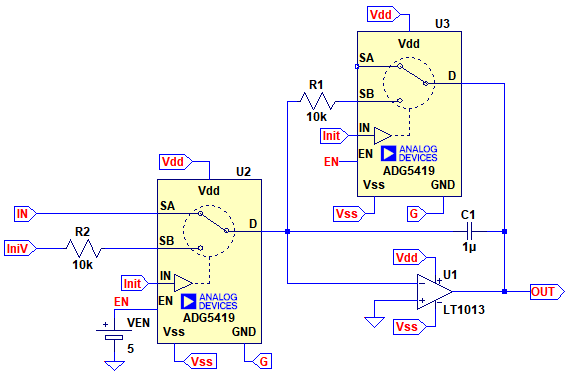
そして,図10は,図9の回路をサブ・サーキットとして使用するためのシンボルです.Init端子をHiレベルとすることで,積分回路の出力電圧を任意の値に設定することができます.このシンボルを使用して,図7と図8のブロック図を回路図に変換します.
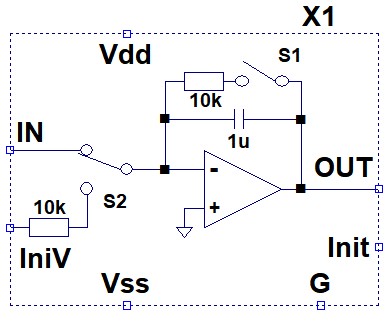
Init端子をHiレベルとすることで,積分回路の出力電圧を任意の値に設定できる.
●砲丸投げの軌跡を解析する回路
図11は,図7と図8のブロック図を回路図に変換したもので,図1と同じ回路です.積分回路の係数(k)は,すべてのブロックで,帰還容量を1μFとし,入力抵抗を1000kΩとすることで「k=1/(1μ*1000k)=1」としています.
解析直後に(X1~X4)内のスイッチをONさせて,積分回路に初期値を設定する.
この回路のトランジェント解析を行い,砲丸を投げたときの軌跡をシミュレーションします.解析直後は,Init端子をHiレベルとし,(X1~X4)内のスイッチをONさせて,積分回路に初期値を設定します.回路図中の吹き出しが初期値の値です.
X1の初期値は,Y方向の速度を反転したものなので,「-10sin(θ)」という値に設定します.X2の初期値は,砲丸が手を離れる瞬間の高さの1.8という値を設定します.
また,X3の初期値はX方向の速度を反転したものなので,「-10cos(θ)」という値に設定します.X4の初期値は,砲丸から手を離した瞬間のx軸の値なので,0を設定します.
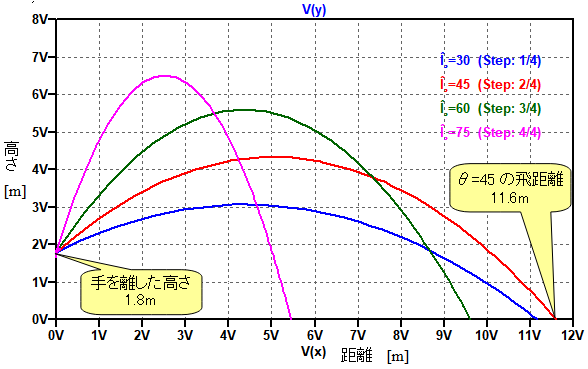
そして「.step」コマンドでθの値を30°から75°まで15°ステップで変化させます.
図12は,図11の解析結果です.X軸を時間からX端子の電圧に変更しています.そのため,横軸が砲丸を投げた位置からの距離を表し,縦軸が砲丸の高さを表しています.4つのシミュレーション結果の中では,角度45°で投げたときの飛距離が一番大きく,11.6mとなっています.
角度45°で投げたときの飛距離が一番大きく,11.6mとなっている.
以上,アナログ・コンピュータについて解説しました.デジタル技術が発達した現在,アナログ・コンピュータで微分方程式を解くことに,実用的な意味はありません.ただ,OPアンプの起源ともいえるアナログ・コンピュータの原理を知ることで,OPアンプ応用回路に関する理解を深めることができると思います.
(1)LTspiceで甦るアナログ・コンピュータ:CQ出版社トランジスタ技術2020年1月号PP43-51
(2)LT1013データシート:アナログ・デバイセズ
(3)ADG5419データシート:アナログ・デバイセズ
解説に使用しました,LTspiceの回路をダウンロードできます.
LTspice12_046.zip
●データ・ファイル内容
Integrator.asc:図9の回路
Integrator.asy:図10のシンボル
AC_shot_put.asc:図11の回路
AC_shot_put.plt:図12のグラフを描画するためのPlot settingsファイル
■LTspice関連リンク先
● LTspice ダウンロード先
● LTspice Users Club
● LTspice メール・マガジン全アーカイブs
◆ Season01 LTspice電子回路マラソン・アーカイブs
◆ Season02 LTspiceアナログ電子回路入門アーカイブs
◆ Season03 LTspice電源&アナログ回路入門アーカイブs
◆ Season04 IoT時代のLTspiceアナログ回路入門アーカイブs
◆ Season05 オームの法則から学ぶLTspiceアナログ回路入門アーカイブs
◆ Season06 LTspiceエデュケーショナル・ファイルで学ぶアナログ回路アーカイブs
◆ Season07 LTspiceドット・コマンドから学ぶアナログ回路アーカイブs
◆ Season08 LTspiceで始める実用電子回路入門アーカイブs
◆ Season09 LTspiceで学ぶオーディオ回路入門アーカイブs
◆ Season10 LTspiceとデータシートで学ぶ実践アナログ回路入門アーカイブs
◆ Season11 LTspiceとデータシートで学ぶ実践アナログ回路アーカイブs